与其苦练羽球,不如打造一支电动羽毛球拍?
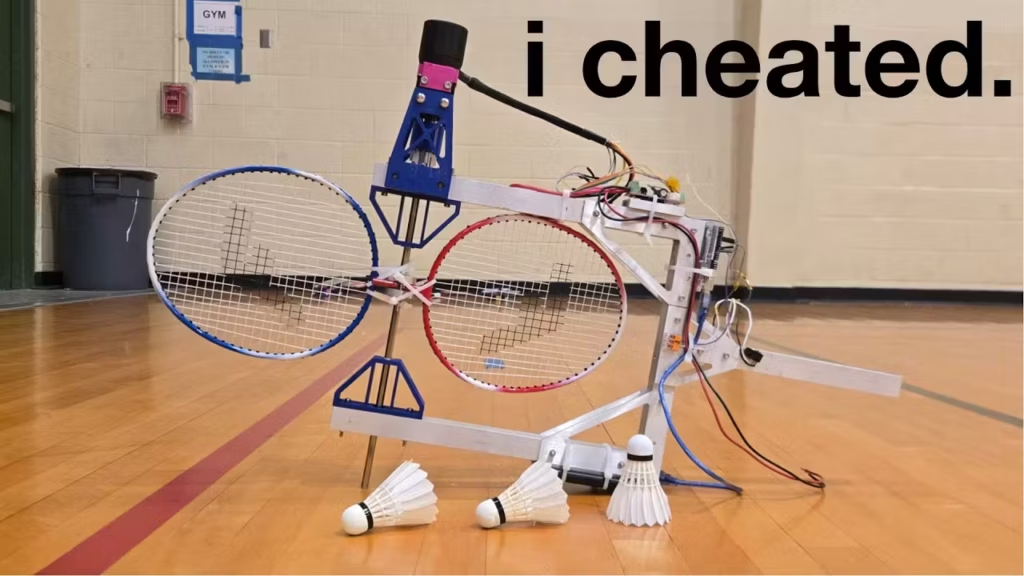
美国: 一般人的观念认为,想要提升某项技能,就必须不断练习、反复训练。不过,身为工程师的 Jack Saito 却决定借助科技来弥补自己的不足。 Saito 非常喜欢打羽毛球,但始终无法击败自己的好友,这也让他渐渐失去了打球的乐趣。为了终于能够赢过对方,他决定打造一套“无敌”的羽毛球机器人。 不过,严格来说,并不是完整的机器人。 这位前 NASA 工程师认为,与其打造一个能完全取代自己的机器人,不如只改造其中最关键的部分——球拍。 于是,他设计出了一支电动羽毛球拍,能够利用高速旋转,在羽球进入击球范围时自动完成强力杀球。 Saito 首先利用 CAD 软件设计出一体式铝合金框架,并安装了无刷电动滑板马达、电子调速器(ESC)、微控制器,以及一支与马达轴呈90度固定的羽毛球拍。 球拍握把上设有两个按钮,让使用者在挥拍时可以控制马达运转,而背后则背着一组高放电锂电池组,为整个系统提供足够电力,无需在球场拖着延长线使用。 Saito 最初采用链条与齿轮减速机构,将马达动力传递至球拍。 虽然理论上设计合理,但实际测试却不尽理想。 由于链条、齿轮以及输出轴增加了大量重量,使整体转动惯量大幅提升,导致马达必须付出远超预期的动力才能驱动球拍。 结果,这支电动球拍不仅动作迟缓,还很快因过热而停止运作,无法发挥原本预期的高速杀球效果。 于是,Saito 想到最直接的解决方案——取消所有中间传动机构。 他将设计改为直接驱动(Direct Drive),让无刷马达直接带动球拍旋转,大幅减少多余的旋转质量,也让球拍能够达到更高的转速。 然而,新的问题随之而来。 由于旋转系统只有一支球拍,整体重量严重失衡,高速旋转时产生剧烈震动,几乎无法控制整套装置。 最终,Saito 想出了一个看似荒谬却十分有效的方法。 他在马达另一侧安装了第二支羽毛球拍,与第一支球拍形成完全对称的双拍结构。 这种“双拍设计”成功平衡了旋转系统,大幅降低震动,虽然整体外观看起来更像中古世纪的武器,而不是一支运动器材。 完成升级版设计后,Saito 再次向多年来的老对手发起挑战。 比赛过程中,这支机器人球拍以极高转速运作,成功将来球以惊人的力量回击出去,展现出相当不错的击球威力。 不过,这样的高速运作也消耗了大量电力,比赛还没结束,电动球拍就因为耗尽电力而停止工作,让 Saito 依旧没能击败好友。 或许,如果他当初把这些时间拿去认真练习羽毛球,现在的结果会不会完全不同呢?